Multi-Robot Motion Planning with Diffusion Models
ICLR 2025
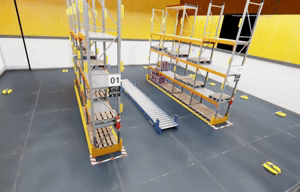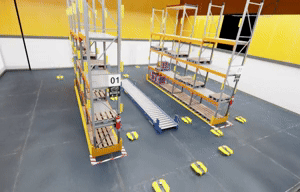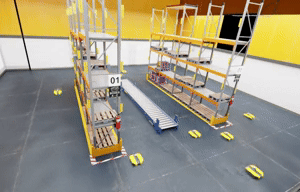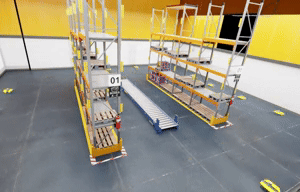
Coordinating robots planning using generative models through search-based planning algorithms. We show that this method can be used to solve complex multi-robot motion planning problems under implicit objectives.